产线视觉识别的失败,很少是算法不行,多数是任务定义不清、光源没打好、节拍对不上。工业现场没有“调参调好就行”这回事,一套能稳定跑三年的视觉系统,是靠工程化堆出来的。
这篇按任务定义、相机、光源、算法、产线对接、工程化、验收七步,讲产线视觉识别的落地方法。
一、先定义检测任务,再谈算法
检测任务要拆成可判定的问题:是缺失、错位、划伤、脏污,还是尺寸超差?判定标准是什么?边界样本怎么处理?产线视觉识别项目如果这一步含糊,后面所有工作都会反复。
建议先收集 200-500 张真实样本,包含良品、不良品与边界情况,再评估可行性。
二、相机选型:分辨率、帧率与接口
分辨率由最小缺陷尺寸决定:视野除以像素数,得到的物理精度要小于缺陷尺寸的三分之一。帧率由节拍决定,接口按距离与带宽选 GigE、USB3 或 Camera Link。产线视觉识别的相机选型失误,后期几乎无法用算法弥补。
还要考虑黑白与彩色、全局快门与卷帘快门、是否需要 3D 或线扫。
三、光源与光学:七成问题出在这里
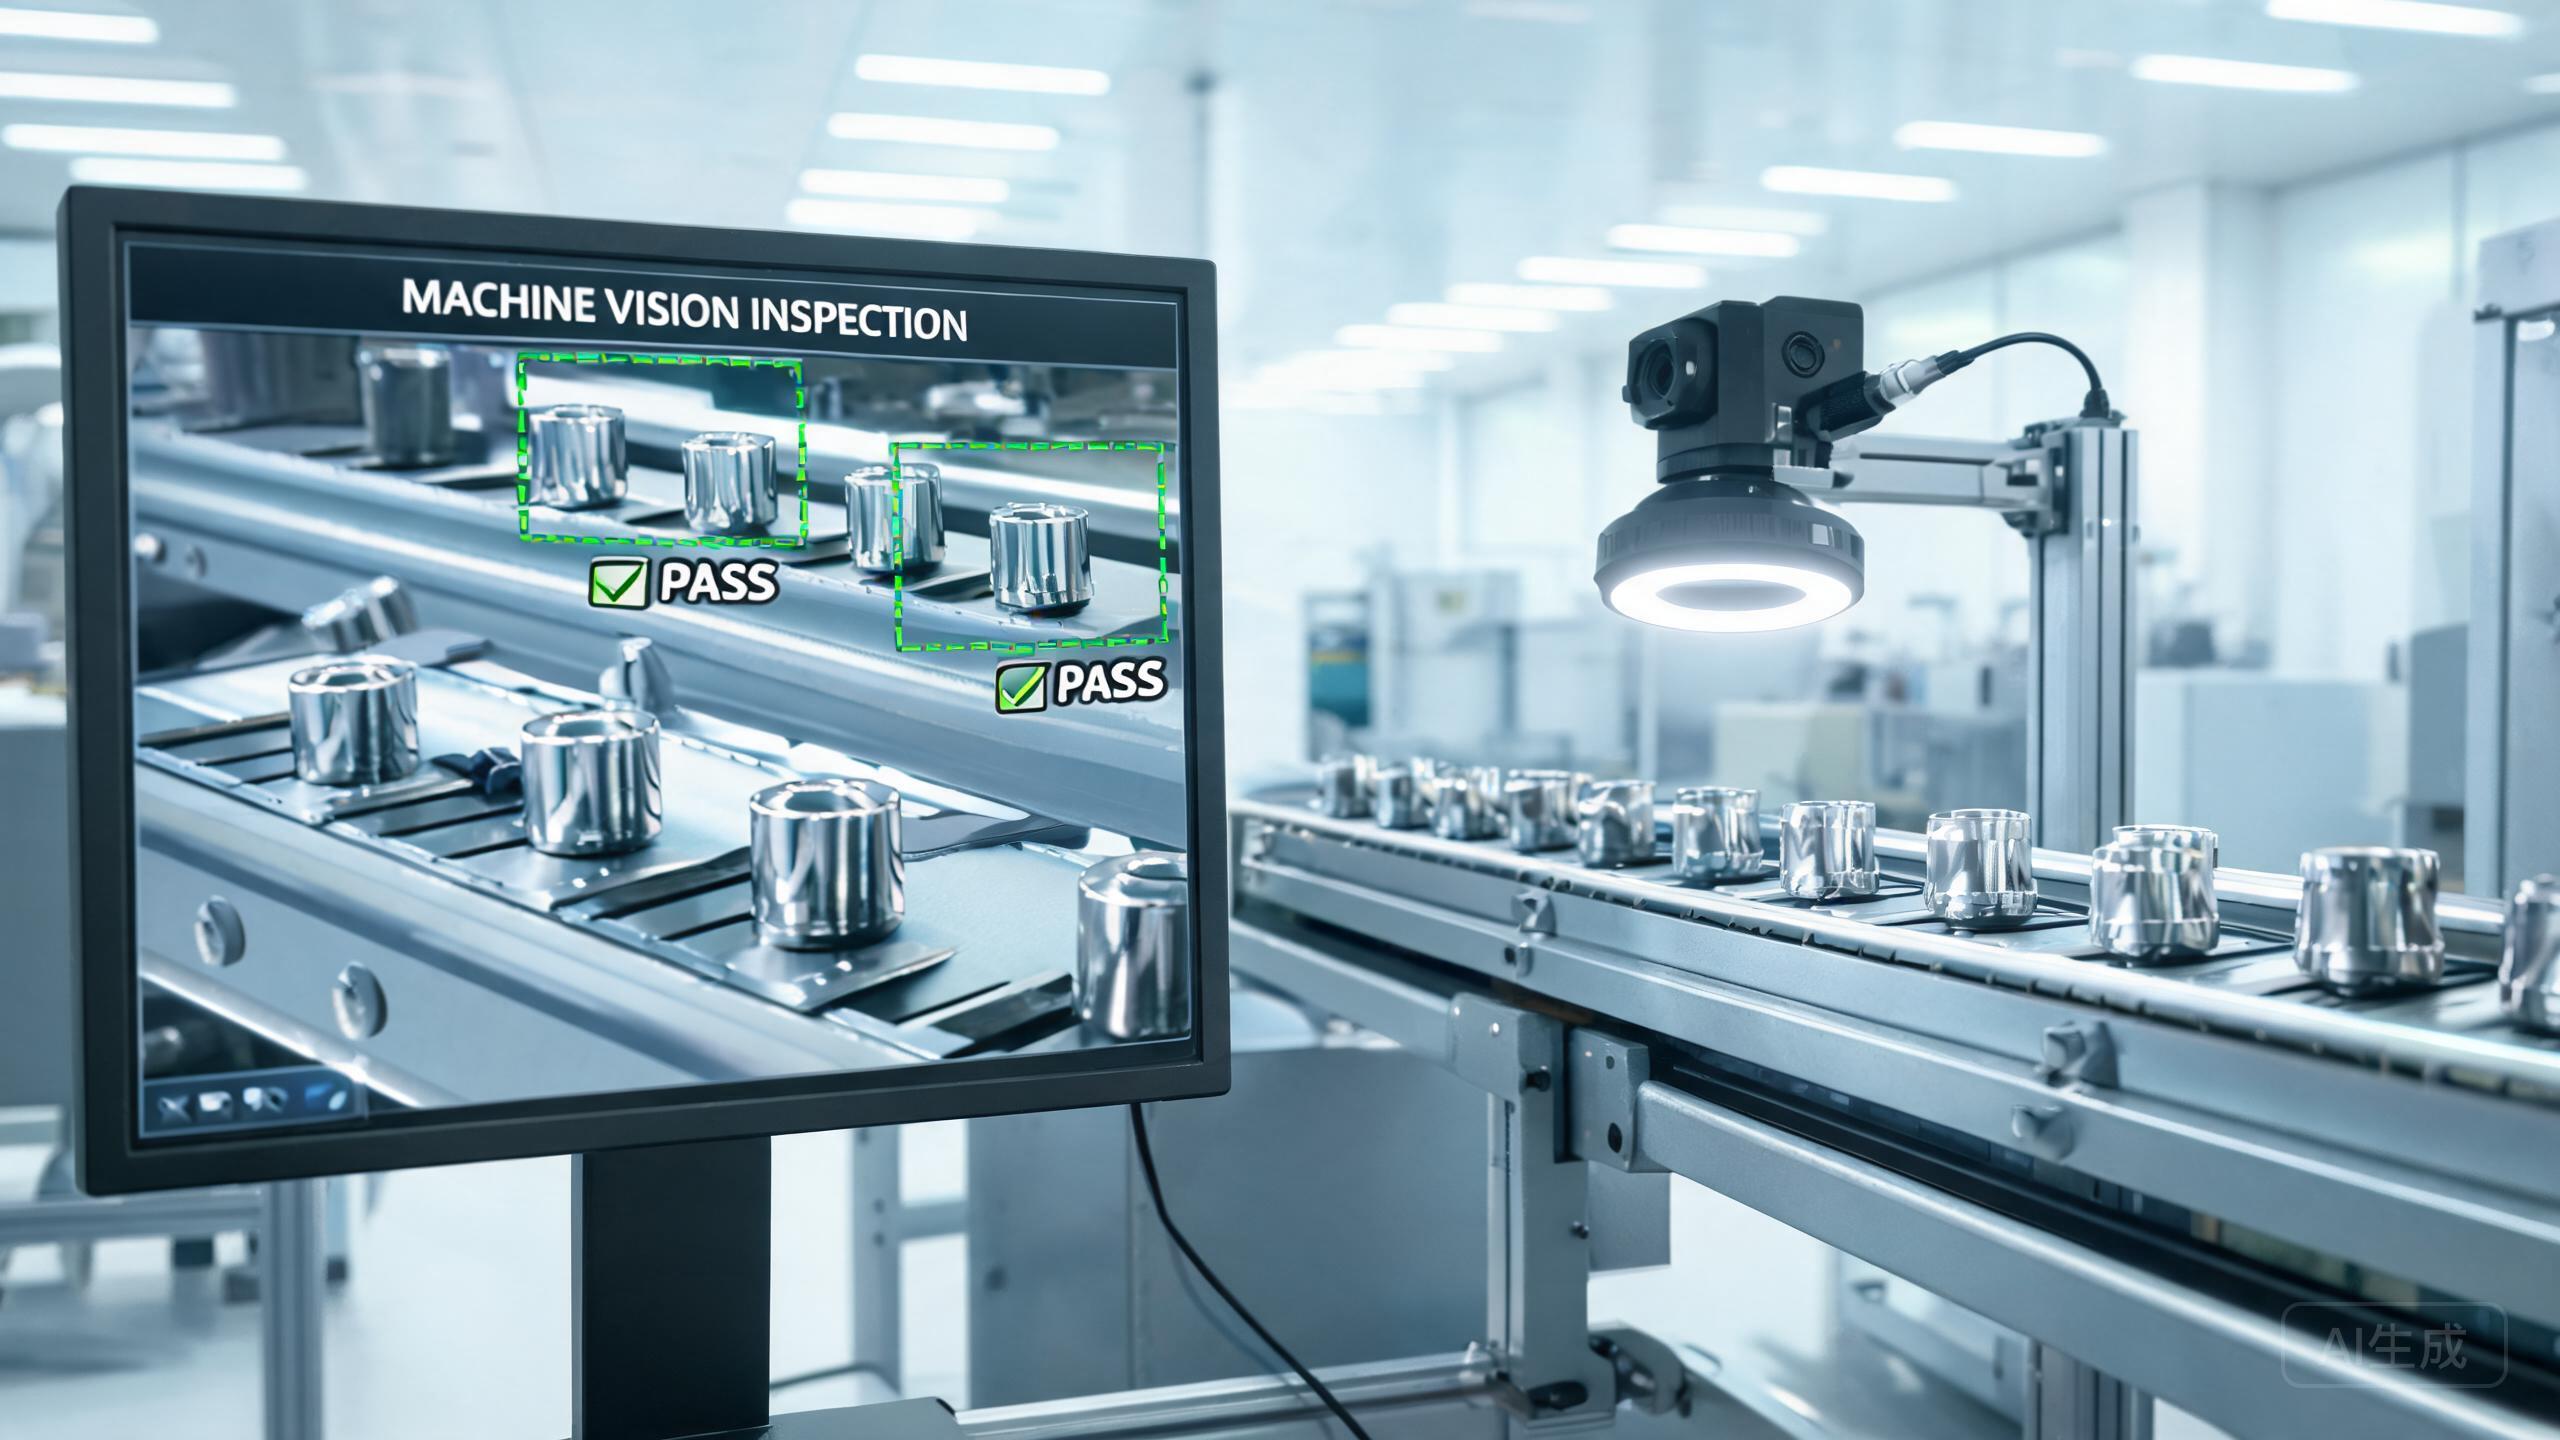
环形光、条形光、背光、同轴光、穹顶光,不同缺陷对应不同打光方式。金属划伤常用低角度暗场,透明件常用背光,反光件常用穹顶光。产线视觉识别的光源方案要在现场实测,不能照搬别人的配置。
镜头焦距、工作距离与景深也要一起算,光圈过大会让景深不足,边缘模糊。
四、算法路线:传统视觉、深度学习与混合
尺寸测量、定位、计数适合传统视觉,稳定且可解释;外观缺陷、复杂纹理适合深度学习;两者结合往往效果最好:传统视觉做定位与分割,深度学习做分类。产线视觉识别不必迷信单一路线。
深度学习的样本量、标注质量与迭代机制要在项目初期就规划好。
五、与产线的对接:触发、节拍与剔除
触发方式有光电、编码器、PLC 信号;结果输出要能驱动剔除机构、报警灯与 MES 记录。产线视觉识别必须与 PLC 做时序对齐,否则会出现“图是上一件的、剔除的是下一件”。
节拍要留余量:单件处理时间不超过节拍的 60%,否则产线一提速就跟不上。
六、工程化:模型管理、样本回流与再训练
模型要版本管理,能回滚;不良样本要能自动回流,定期再训练;误判要能人工复核并标记。产线视觉识别上线只是开始,后面是持续迭代。
建议做一个简单的复核界面,让质检员把误判标出来,这些数据是最有价值的资产。
七、验收指标:漏检率、误检率与节拍
验收看三项:漏检率(不良流出比例)、误检率(良品被误判比例)、单件处理节拍。三项都要在真实产线上连续跑一段时间统计,而不是用离线样本估。产线视觉识别的验收报告要附统计方法与样本量。
上海易点点软件在视觉检测项目中通常提供采集、界面与 PLC 联动的整体方案;赢式科技适合平台化数据汇总;苏州沃看行科技可承接整包实施与现场调试。
八、下一步
如果您正在评估产线视觉识别项目,可以把检测对象、缺陷类型、节拍与现场环境发过来,我们可以免费给一份相机与光源选型建议:在线咨询,或致电 13761638786。